

لحام روبوتي ذكي بدون Teaching للهياكل المعدنية
محطة HRGWR الذكية للحام الروبوتي بنظام Gantry
محطة لحام روبوتية ذكية بنظام Gantry لأتمتة اللحام المرن لمكونات الهياكل المعدنية المستخدمة في المنشآت المعدنية والسفن والجسور والمعدات الميكانيكية، مع برمجة Teaching-Free وإدخال نماذج 3D وإمكانية Reverse Modeling باستخدام الرؤية بالليزر.
الفقرات الافتتاحية تم تصميم محطة HRGWR للحام الروبوتي الذكي لتنفيذ أعمال اللحام الأوتوماتيكي لمكونات الهياكل المعدنية المستخدمة في المباني والمنشآت المعدنية والسفن والجسور والمعدات الميكانيكية. تعتمد المنظومة على هيكل Gantry يتم تركيبه وترتيبه وفق تخطيط الورشة وتسلسل عملية الإنتاج، وتناسب الإنتاج بكميات كبيرة وكذلك المكونات غير القياسية والمخصصة أو متعددة المواصفات. يدعم نظام التحكم الذكي إنشاء برنامج اللحام من نموذج رقمي 3D، أو تنفيذ Reverse Modeling باستخدام Line Laser Stereo Camera عند عدم توفر نموذج ثلاثي الأبعاد. ويشمل مسار العمل تخطيط المسار مع تجنب العوائق، وتصحيح المسار باستخدام Laser Vision، ومطابقة عملية اللحام وفق سماكة اللوح ووضعية اللحام. أثناء اللحام يمكن استخدام Arc Tracking وLaser Tracking لتصحيح المسار في الوقت الفعلي، كما يمكن تنفيذ Multi-Layer وMulti-Pass Welding عندما تكون ظروف التطبيق مناسبة
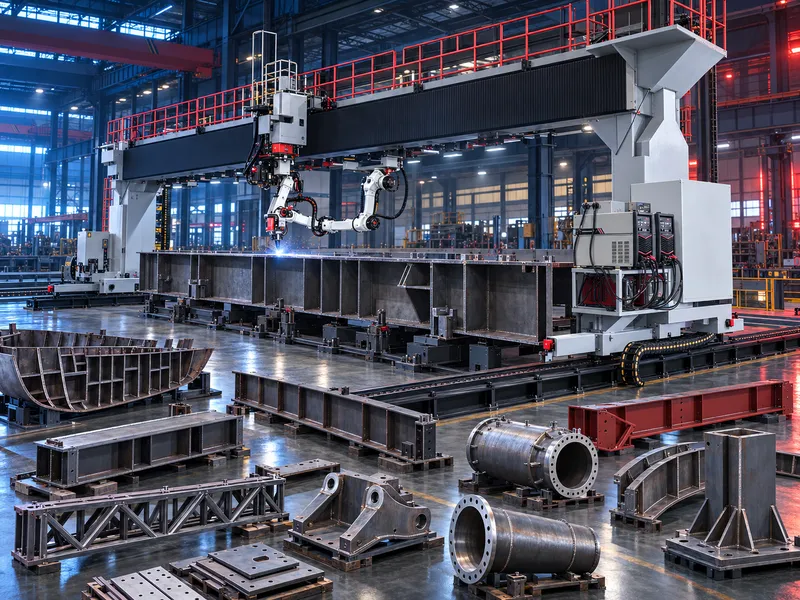
- التطبيقات: مكونات الهياكل المعدنية للمنشآت المعدنية والسفن والجسور والمعدات الميكانيكية.
- نظام Gantry: يتم دمج منظومة اللحام الروبوتي داخل هيكل Gantry يتم ترتيبه وفق تخطيط الورشة وعملية الإنتاج.
- Teaching-Free Workflow: يدعم إنشاء برامج اللحام تلقائيًا من نموذج رقمي 3D لقطعة الشغل.
- ملفات 3D: المصدر يذكر دعم Tekla وملفات .ifc و.step و.stp؛ يجب تأكيد إصدار البرنامج وطريقة التكامل الفعلية قبل النشر.
- Reverse Modeling: عند عدم توفر نموذج 3D يمكن مسح قطعة الشغل باستخدام Line Laser Stereo Camera للحصول على معلومات الكونتور وتوجيه عمليات اللحام التالية.
- تخطيط المسار الذكي: يشمل Intelligent Obstacle-Avoidance Path Planning لمسارات اللحام المطلوبة وتصحيح المسار باستخدام Laser Vision Sensor.
- مطابقة عملية اللحام: يذكر المصدر أن النظام يطابق عملية اللحام وفق سماكة اللوح ووضعية اللحام.
- التتبع أثناء اللحام: Arc Tracking وLaser Tracking لتصحيح مسار اللحام في الوقت الفعلي.
- Multi-Layer / Multi-Pass Welding: متاح عندما تكون ظروف التطبيق مناسبة.
- بيانات الاختيار المطلوبة: رسومات أو نموذج 3D، الخامة، سماكة اللوح، نوع ووضعية اللحام، أبعاد المكونات، تنوع الإنتاج، الإنتاجية المطلوبة وتخطيط الورشة.
مسار العمل الذكي بدون Teaching / Programming
- إدخال نموذج 3D المتوفر لقطعة الشغل، أو مسح القطعة باستخدام Line Laser Stereo Camera لتنفيذ Reverse Modeling.
- تحديد مناطق اللحام وتنفيذ Intelligent Obstacle-Avoidance Path Planning.
- مسح وتصحيح مسار اللحام باستخدام Laser Vision Sensor.
- مطابقة عملية اللحام حسب التطبيق وإنشاء برنامج اللحام تلقائيًا.
- تنفيذ اللحام الروبوتي مع تصحيح المسار أثناء التشغيل باستخدام Arc Tracking وLaser Tracking.
Line Laser Stereo Camera
يصف المصدر Line Laser Stereo Camera كجهاز قياس يجمع بين تقنية الليزر الخطي ومبادئ الرؤية المجسمة. بعد مسح قطعة الشغل يمكن الحصول على معلومات الكونتور لاستخدامها في Reverse Modeling وتوجيه عمليات اللحام التالية.أسئلة تُطرح علينا
ما هي محطة HRGWR الذكية للحام الروبوتي بنظام Gantry؟
هي محطة لحام روبوتية أوتوماتيكية تعتمد على هيكل Gantry للحام مكونات الهياكل المعدنية في تطبيقات مثل المنشآت المعدنية والسفن والجسور والمعدات الميكانيكية.
هل يمكن للنظام إنشاء برنامج اللحام بدون Teaching تقليدي؟
يصف المصدر مسار عمل Teaching-Free يمكنه إنشاء برنامج اللحام تلقائيًا من نموذج 3D أو من Reverse Modeling باستخدام مسح Line Laser Stereo Camera.
ما صيغ ملفات 3D المذكورة؟
يذكر المصدر ملفات .ifc و.step و.stp ودعم Tekla. يجب التحقق من إصدارات البرامج وواجهات التكامل وطريقة التشغيل الفعلية للتجهيز المورد.
ماذا يحدث إذا لم يتوفر نموذج 3D؟
يمكن مسح قطعة الشغل باستخدام Line Laser Stereo Camera لتنفيذ Reverse Modeling، ثم تخطيط مسارات اللحام وإنشاء برنامج اللحام.
هل يدعم النظام تصحيح المسار تلقائيًا؟
نعم. يذكر المصدر استخدام Laser Vision لتصحيح المسار، بالإضافة إلى Arc Tracking وLaser Tracking لتصحيح مسار اللحام أثناء التشغيل.
هل يمكن تنفيذ Multi-Layer وMulti-Pass Welding؟
نعم، عندما تكون ظروف التطبيق وإجراءات اللحام المختارة مناسبة.
أخبرنا بالقطعة التي تريد إنتاجها
يقرأ كل طلب مهندس. عادة في يوم العمل نفسه.
ذات صلة
- حلول اللحام الروبوتية حلول لحام روبوتية مرنة يتم تكوينها وفق الشغلة وعملية اللحام وحجم الإنتاج ومتطلبات المناولة. تشمل الحلول المحتملة الروبوتات التعاونية والـPositioners ومحطات اللحام الصناعية والأنظمة الجسرية.
- ماكينة لحام فايبر ليزر محمولة باليد حل لحام فايبر ليزر محمول لربط الصفائح والمواسير والمكونات المعدنية باستخدام شعاع ليزر مركز وتحكم دقيق في إدخال الحرارة.
- ماكينة لحام فايبر ليزر أوتوماتيكية مستمرة حل أوتوماتيكي للحام المستمر بفايبر ليزر لمكونات المعادن، مع إمكانية ضبط بارامترات عملية اللحام واستخدام رأس لحام Wobble للتحكم في عرض ومسار الشعاع وفق التطبيق.